Полетаем?
18.08.2026
Ещё не до конца освоив профессию кондиционерщика, я взялся осваивать профессию оператора БПЛА.
Звучит в современных реалиях немного странно и наводит не на те мысли, на которые бы хотелось. Но гугл говорит, что именно так называется профессия человека, который занимается управлением квадрокоптером.
История эта началась в 2017 году... У меня ещё вовсю шла стройка (да она всё ещё и не остановилась) и захотелось мне сделать снимок своего участка, как в Google Maps. "Прыгать с парашютом совсем не страшно. Открывается дверь самолета, а внизу – Google Maps. Ты же не боишься Google Maps?".
Идея была в том, чтобы было удобнее работать с планом участка. Да и мой дендроплан требовал нормальной подложки.
Я нашёл какой-то сайт в СПб, где люди с квадрокоптерами искали заказы, и нашёл милого человека Артёма, который взялся за съёмку. Что-то было даже достаточно недорого, около 3000 рублей (хотя это и не точно).
Я получил какую-то огромную кучу несвязанных фотографий, с которыми было непонятно, что делать. Но мне рекомендовали посмотреть на Agisoft PhotoScan, и с какими-то матами я собрал себе нужную фотографию. Это был настоящий ортофотоплан! Я был тогда очень ему рад. Он мне пригодился не раз и не два...
На следующий год я повторил эту же операцию. И у меня было уже два ортофотоплана! И, как оказалось, по ним можно было не только работать с планом участка, но и наблюдать изменения, которые произошли за год. Что-то построилось, что-то выросло. Это было любопытно!
Год на третий или четвёртый стало понятно, что это всё очень интересно, но PhotoScan не справляется склеить эти фотографии идеально правильно. Для общей картинки - всё отлично. Но когда ты собираешь несколько таких картинок вместе, то они начинают уплывать относительно друг друга. На метр, на пять, на двадцать. Всё ещё красиво, но уже наблюдается какой-то диссонанс.
Но как раз тогда я осваивал профессию геодезиста. И при очередной склейке ортофотоплана я нашёл там такую вещь, как привязка маркеров на фотографиях к геодезическим координатам. Может быть, именно это мне поможет? И точно! Я отснял пару десятков меток на участке, загрузил их в PhotoScan, и тот натянул все фотографии на геодезическую сетку! Я переделал ортофотопланы за все предыдущие годы, и теперь они стали идеально геометрически правильными! А потом я сделал для работы с ними отдельную систему на базе Google Maps, которая позволила с ними потрясающе удобно работать. Но это история не этой статьи...
Короче говоря, каждый год я делаю новую съёмку участка. И очень дорожу её результатами. Но последние годы всё идёт не очень гладко... То мой подрядчик "Артём" занят, то погода плохая. Приходится очень сильно подстраиваться под не зависящие от меня вещи. Да и ценник за съёмку как-то неадекватно вырос - в 2025 году съёмка мне уже обошлась в 45тр, что было, не побоюсь этого слова, болезненно. Сдаваться было нельзя - мне всё равно был нужен ортофотоплан за 2025 год и пропускать я его не хотел. Но 45тр - это реально многовато.
Я пробовал найти других подрядчиков, но мне или называли цифры от 70тр, или просто говорили, что такая задача им не интересна. Как их тут уговаривать?
И вот на дворе август 2026, и мне самое время обновить ортофотоплан. Нужно делать какой-то решительный рывок...
Я попросил совета у моего нового друга. Он сказал, что это вообще не проблема и мы щас на пару всё легко сделаем! :)
Сказал, что мне нужно купить DJI Air 2S, лицензию на Dronelink, а дальше всё пойдёт само.
Ну, само так само.
Новый Air 2S стоит в районе 120-160тр. Честно говоря, желание его купить как-то меня подотпустило. Но авито! Новый Air 2S на авито нашёлся уже за 53тр. Это уже практически сравнимо со стоимостью работ подрядчика! А может быть, его хватит и на несколько лет? Перспектива экономии прямо радует!
Приехал. Забавная штука. Ничего не понятно, но мой друг мне всё объяснил, и дело пошло.
Управление коптером до минимального уровня я освоил за полчаса. Ну по крайней мере до состояния того, чтобы он не падал.
Дальше нужно было его заставить делать съёмку в автоматическом режиме. А вот здесь последние годы были проблемы даже у Артёма... Косяк в том, что в нашем районе глушится GPS. И пока коптер стоит на земле - у него всё отлично и он видит 28 спутников. А когда он поднимается вверх, то количество видимых спутников должно увеличиваться! А оно уменьшается. Причём уменьшается пропорционально высоте, на которую он взлетает. На 20 метрах уже 15 спутников. На 30м уже 8-9. На 100м он говорит, что спутники его покинули окончательно.
Нет, какую-то часть этой истории я знал ещё от Артёма, которому в 2024 году пришлось делать съёмку полностью в ручном режиме, а в 2025 - какой-то приличный кусок. Но делать съёмку в ручном режиме - крайне нетривиальная задача. Нужно обладать приличной усидчивостью и внимательностью, чем я не могу похвастаться.
Но нужно пробовать! Сдаваться нельзя!
Пришлось купить лицензию на Dronelink. Она мне обошлась в 11тр. Но, скорее всего, я купил неправильную - думаю, что мне нужна была та, где можно строить карты полёта над местностью с разными высотами (у меня перепад по участку около 8 метров). Но та лицензия, которая имеет эту функцию, стоит 3.5тр/месяц, а лицензия без неё стоит 11тр разово.
Рисование карты в Dronelink не имеет смысла описывать. Там всё как для детей.
И вот торжественный запуск! Коптер сам взлетает и уходит на маршрут. Долетает до начала маршрута и говорит, что у него всё плохо с GPS и он делать ничего не будет. Ни на 30 метрах, ни на 20, ни на 10. Это полный провал.
ChatGPT говорит, что выхода нет. Только ручная съёмка. Я предвкушаю это приключение... Особенно угнетает странность всей системы DJI, в которой нет понятия ограничения максимальной скорости. То есть для съёмки с 30 метров нужно, чтобы коптер летел не быстрее 6км/ч. А у самого коптера есть три режима Cine/Normal/Sport (медленно/нормально/быстро). Но даже в режиме Cine нормальная скорость полёта 18км/ч. А для 5км/ч её нужно постоянно ловить джойстиком. И ошибаться нельзя. Боль какая-то.
На этом закончился первый день экспериментов. Было лёгкое ощущение провала и будущей боли. Но сдаваться нельзя.
Следующий день я начал с экспериментов по улучшению качества фотографий. Камера, конечно, не шедевр. А может, я просто слишком многого от неё ждал. Но, в общем, вроде бы при выдержке 1/800 и ISO 200-300 картинка получилась сносная. RAW радости не добавил.
Решил попробовать ещё раз запустить миссию в Dronelink. И... И он полетел! Да, всего на 10 метрах высоты, но полетел! Было очень неожиданно. Я было подумал, что просто с утра как-то глушилки GPS работают хуже. Но оказалось, что я забыл переключить пульт из Cine в Normal. И в Cine он нормально летает! Все попытки найти этому подтверждение в сети и документации сказали, что этого быть не может. И вообще нормальная работа Dronelink допустима только в Normal. А в Cine летать нельзя. Но он летел и делал фотографии по запланированной карте в миссии!
Недолго, правда, он летел. Где-то к середине миссии он встретил дерево. Но я знал, что у него есть куча датчиков, которые его защитят от дерева! Я вчера это даже проверял намеренно. Но что-то пошло не так. Или режим Cine как-то на это повлиял, или ещё что-то. Я так и не смог понять. А проверять повторно желания не появилось. А, да. Миссия была на 10 метрах, но я не учёл, что 10 метров считается от точки взлёта. Черешня была всего метров 5-6, но она стояла выше точки взлёта на 5 метров. Он аккуратно врезался в черешню и, запутавшись в ветвях, остался висеть. Какая глупая, нелепая и быстрая смерть, подумалось мне.
Но оказалось, что черешня была почти идеальным местом посадки. Даже лопасти не поцарапались. Он (как и я) просто отделался лёгким испугом.
Я внёс корректировки в полётную карту и отправил его на первую рабочую миссию. На 30 метрах высоты. И он полетел работать! Пару раз за миссию он остановился, пожаловался на GPS и остался висеть в воздухе. Но после команды на продолжение миссии он как ни в чём не бывало полетел дальше и с честью миссию закончил.
Это было потрясающе! Я нарадоваться не мог сэкономленным средствам!
А, из странного. Судя по документации (точнее, по тому, что в ней нашёл мой друг), коптер должен при старте запоминать home point (домашнюю точку) и по окончании миссии на неё возвращаться. Причём запоминать он её должен как по GPS, чтобы вернуться издалека, так и визуально, чтобы сесть ровно в то место, откуда взлетел. Я даже подготовил ему специальную контрастную посадочную площадку, чтобы ему было легче сориентироваться. И он реально по возвращении сел прямо на неё! Чудеса технологий!
Но это случилось только пару раз. А вот на третий раз он решил сесть прямо в край крыши рядом стоящего здания. И его не смутили ни его собственные датчики безопасности, ни стоящая рядом взлётная площадка. Ничего. Он просто решил, что нужно садиться. Для меня так и осталось загадкой, что это и как это работает. В тот раз с трудом удалось его перехватить и спасти. Дальше его уже сажали только в ручном режиме. Несколько раз пытались посмотреть, как будет выглядеть автоматический режим, но он больше не пытался сесть ровно на площадку.
Ещё раз его что-то смутило над лесом... Он был в процессе миссии, но что-то у него пошло не так, и он решил вместо того, чтобы зависнуть в воздухе - сесть прямо там, где летел. Под ним был густой лес, куда он и пошёл на посадку. Но этот момент я не застал - тут уже им командовал мой помощник, который сказал, что успел остановить это мероприятие и вручную вернул коптер на базу.
Короче, штука оказалась интересная, рабочая, но требующая беспрерывного контроля за собой. Это точно было лучше, чем снимать вообще в ручном режиме, но всё равно как-то криво всё.
В процессе дальнейшей съёмки выяснилось, что аккумулятора хватает где-то на 20-25 минут полёта. Аккумуляторов было у меня в комплекте три, так что вроде ничего беды не предвещало. Но в реальности оказалось всё как-то не так. 20 минут он летает, а дальше 1.5 часа заряжается аккумулятор. Блок питания в комплекте только один, и он может заряжать только один аккумулятор за раз. Итого через час после начала съёмки все три аккумулятора были высажены в ноль, и даже первый из них, сразу поставленный на зарядку, не зарядился и до половины. Получился нормальный такой технологический перерыв посреди съёмки в 4 часа. Ну, допустимо в условиях экономии. Но как-то неудобно.
Полез искать, где бы мне купить ему запасных аккумуляторов. Или я что-то не понял. Или есть какой-то непонятный секрет. В общем, на OZON аккумуляторы стоят где-то 7-8тр. Я подумал, что мне нужно ещё три. И минимум ещё одно зарядное устройство (его я пока так и не нашёл, но мелькают какие-то цифры в районе 4-5тр). При этом на avito самый дешёвый новый оригинальный аккумулятор стоит около 11тр. Видимо, на OZON они не совсем оригинальные? Или я чего-то не понял. Но в любом случае мне показалось, что три аккумулятора и зарядник к ним мне обойдутся в 29тр. Ужас какой. При условии стоимости коптера в 53, купить к нему ещё аккумуляторы за 29 - какая-то не самая здоровая идея. Может, проще купить ещё один коптер на авито и получить запасной пульт и тушку за оставшиеся 24тр? Так и не смог заставить себя купить аккумуляторы. Как-то это в бюджет мероприятия у меня не вписывалось.
Но пока заряжались аккумуляторы для съёмки последнего куска участка, дело близилось к вечеру. Помощничек мой куда-то уже свалил, а меня задёргали проблемами по работе. Чуть с ними разобравшись, я побежал запустить коптер на последнюю миссию. Чтобы успеть за ночь склеить ортофотоплан и убедиться, что я всё-таки молодец и что я не прогадал. Но спешить в таком деле нельзя. Или из-за того, что я сильно торопился, или из-за того, что мне в глаза светило яркое солнце, которое понемногу шло к закату... Поставил я взлётную площадку, подготовил коптер, запустил миссию, а сам пока решил переставить уличный стол поудобнее, чтобы можно было визуально наблюдать за полётом. Но что-то пошло не так. Коптер в автоматическом режиме миссии взлетел, немного подумал (наверное, запомнил домашнюю точку) и взял строго вверх, чтобы отправиться на свою коптерскую работу. Но строго над ним неожиданно оказался уличный фонарь, в который он изо всех сил и вошёл. И это была не мягкая черешня...
Так я узнал, как называется то место, где у коптера стоит мотор. Оно называется "луч". И у коптера 4 луча. Но не у всех. У моего уже где-то три. Один из оставшихся трёх тоже несколько повредился, но на первый взгляд несущественно. Лопасти тоже прилично покрошило. Небольшие косяки на корпусе, но не выглядят криминально. На удивление выжила камера.
Посмотрев несколько роликов на YouTube о том, как меняется луч на Air 2S, я понял, что лучше бы моими кривыми руками туда не лезть. Поэтому с грустью отправил его на лечение в сервис...

И в целом там даже не так много денег попросили (10тр за замену луча). Но сроки ремонта... А я ведь так и не закончил съёмку. И все мои попытки устроить экономию на съёмке, получается, закончились ничем - у меня отснята большая часть площади, но большая - это не вся. Провал.
Но ведь есть ещё запасной вариант? Я же всё равно хотел купить второй коптер, чтобы "добыть" запасных аккумуляторов? Из бюджета это выбивается, но в целом идея уже не кажется такой тупой, как несколько часов назад, когда я больше переживал за собственное удобство. Теперь это вполне рабочий вариант!
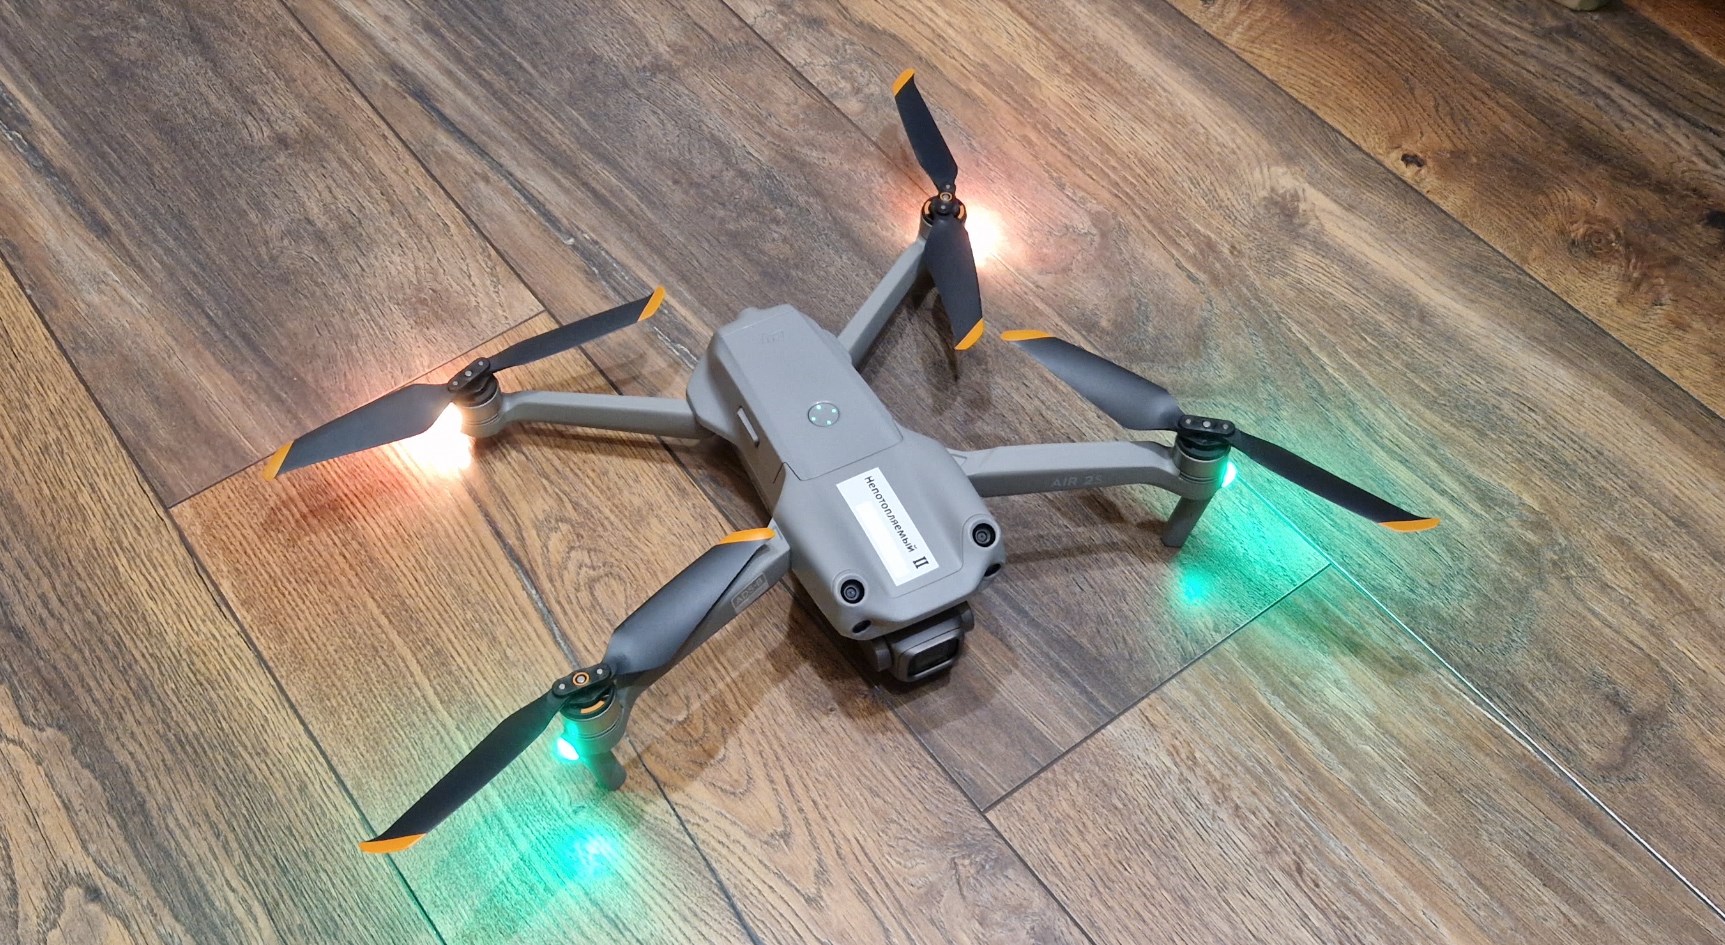
Ну теперь-то дело точно пойдёт!
Ну и так или иначе, но у меня всё получилось. Я без проблем доснял свой участок и ещё один, историю которого я тоже веду.
Но был у меня косяк все эти года... Косяк был в том, что эти два участка у меня были отсняты за всё время, но мне ни разу не удавалось уговорить моего подрядчика на то, чтобы он отснял ещё и "промежуток между ними". Расстояние между участками около 400 метров. И в итоге на карте у меня было всегда два отдельных куска, которые были разделены белыми кусками. Ни на что особо не влияло, но настроение портило. Подрядчик их снимать не хотел, мотивируя тем, что это же деревня, чужие участки, "нехорошо их снимать". Да, определённый этический момент есть... Но я делаю это не для публичного доступа, а только для себя. Да и искать что-то на чужих участках я не собирался и не собираюсь - мне нужна была просто красивая картинка. Я решил, что моральная дилемма не очень серьёзная, а мне хотелось ещё и попрактиковаться в управлении коптером.
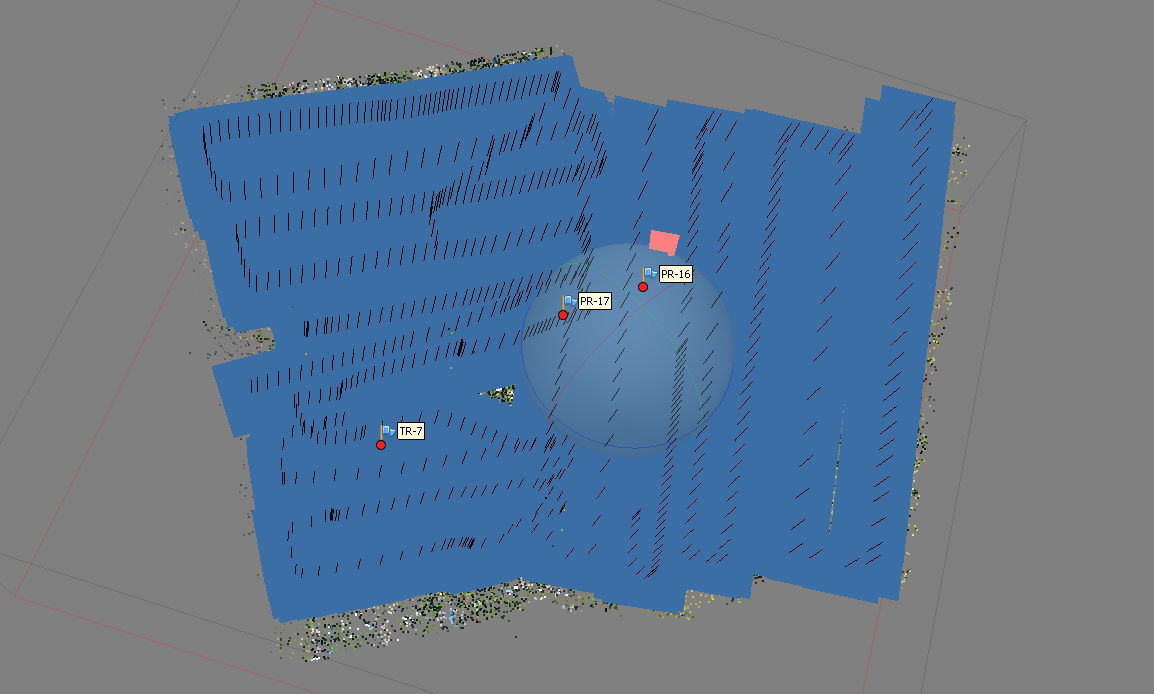
Съёмка мне была нужна в не очень хорошем качестве, поэтому я выбрал высоту в 140 метров. На этой высоте GPS полностью отсутствовал, поэтому полёт был строго в ручном режиме. Получилось просто отлично! Приблизительный радиус съёмки у меня вышел 400-700 метров, чего мне для красивой картинки более чем хватало. Но должен признать, что на 700 метрах уже были проблемы с качеством сигнала от коптера. Поэтому в следующий раз нужно будет делать съёмку за несколько подходов, стартуя из разных мест. Просто, чтобы было немного спокойнее.
Но аппетит приходит, как известно, во время еды. Есть ещё один объект, историю которого я пытаюсь вести у себя. Он находится уже в черте города. Но что ещё хуже - он находится в зоне запрета полётов в связи с близостью аэропорта Пулково. А красная зона запрета полётов подразумевает, что коптер DJI вообще не имеет права там взлетать. Ну и коптер про это знает и не даёт пилоту вообще возможности взлёта.
Чтобы вы не подумали про меня совсем плохо - объект находится далеко от аэропорта! И в реальности ни о каких самолётах там речи даже идти не может. Тем более на высоте 20-30 метров. Там даже близлежащие дома выше. Но красная зона есть и сделать с этим ничего нельзя.
Но каким-то чудом мои коллеги смогли в 2023 году сделать съёмку, за что им большое человеческое спасибо. По их рассказам, им это удалось сделать очень странным способом - после включения у коптера уходит 1-2 минуты на то, чтобы определить свою локацию по GPS. И в эти две минуты можно успеть взлететь, что-то отснять и вернуться. Я не знаю, как в таком настроении можно сделать нормальную съёмку, но у них всё получилось. Площадь участка около 1га, и они сделали за полтора часа 336 фотографий.
И по прошествии трёх лет нужно было повторить этот подвиг...
И вот какая странная мысль меня посетила... Ведь у меня на участке, когда коптер поднимается выше 30-40 метров - GPS пропадает. И коптер нормально летает... Но GPS пропадает потому, что его кто-то глушит. С другой стороны, если я сам буду глушить GPS, то коптер ведь даже не узнает, что он находится в красной зоне? И тогда можно будет спокойно отлетать нужную миссию?
Оказалось, что найти глушилку GPS для коптера совсем не сложно. Они в достатке продаются на avito. И некоторые из них сделаны прямо так, как нужно! Где-то за 3000р я купил такую для эксперимента. Я, правда, две купил... Подумав, что наверняка придётся и на смартфоне тоже глушить GPS, поскольку он тоже может запретить коптеру взлетать. Но, как оказалось, это было лишним - GPS смартфона в мероприятии никак не участвовал.
И глушилка отлично работает! Да, в DJI, видимо, подумали про то, что я могу так сделать... Поэтому в случае отсутствия GPS-сигнала на старте DJI ограничивает максимальную высоту взлёта в 30 метров. Но для моей задачи это было только к лучшему - мне как раз и нужна была съёмка с 30 метров, или даже ниже. По итогу снимали вообще с 15 метров, чтобы не сильно нервировать соседей, которые могли увидеть издалека летающий коптер. А времена сейчас непростые.
Я решил сам не ввязываться в эту съёмку - моего опыта управления могло не хватить. Попросил более опытных товарищей пилотов. И вся съёмка заняла меньше получаса, и результат получился отличный. Интересное решение. Странноватое, но поставленная задача была выполнена.
А тут и первый коптер наконец вернулся из сервиса SkyLab. В 19200р мне обошлась замена двух лучей. 😢 Нужно же было проверить, всё ли с ним нормально? Выкроив немного времени из рабочего дня (пока ещё было светло), я вышел на улицу и отправился немного полетать. Но что-то пошло не так...
Началось всё с того, что после взлёта коптер начал верещать, что он находится в 90 километрах от пульта и ему нужно срочно сесть. Видимо, местная глушилка GPS перешла из режима подавления сигнала в режим spoofing. Вроде летать это сильно не мешало - просто раз в какое-то время приходилось нажимать кнопку "отмена экстренной посадки". Немного нервировало, но пока не мешало.
Ещё был ветер... Не то чтобы очень сильный, но какой-то был. А я решил полетать на приличной высоте (около 140 метров) и на этой высоте DJI уже был не готов удерживать свою позицию, цепляясь за нижнюю камеру (у него заявлено до 60 метров).
Но меня это как-то не очень смутило... Ну что могло пойти не так? Я же летаю над своим участком. Я же не могу заблудиться? Я же отлично вижу, что происходит внизу под коптером.
Но оказалось всё как-то не так. В какой-то момент его унесло в сторону и я потерял ориентир. На картинке был просто лес. Попытки полететь в какую-то сторону меняли лес на поле. Но действительно, вокруг меня есть только лес и поля. И их много. И для меня они ничем не отличаются.
Да, задним числом я понимаю свою ошибку! Конечно же, мне было нужно повернуть камеру горизонтально, увидеть общую картину и вернуться к дому. Но почему-то в тот момент эта идея меня никак не посетила и я продолжил пытаться понять, где коптер находится, только по картинке "вниз". Но даже со 160 метров было не видно никаких внятных ориентиров. И можно было бы, наверное, оперативно поменять ограничение высоты полёта в настройках до 500 метров, и я бы увидел хоть что-то! Но у меня стояло ограничение высоты в 160м и я не догадался его поменять. Плюс эти уже реально нервирующие сообщения о том, что ему нужно срочно-срочно сесть из-за удалённости от пульта, тоже не добавляли уверенности в своих действиях.
В какой-то момент мне удалось поймать на земле знакомое место. Это было кладбище, которое находилось в 800 метрах от меня. Я знал, где оно, но у меня не было точного понимания, как именно оно находится на карте по отношению к моему участку. И это не дало мне возможности понять, в какую сторону от него возвращаться. Странно, всего 800 метров отлетел в сторону, а уже заблудился.
И всё это начало сильно усугубляться тем, что коптер начал терять сигнал от пульта. Или пульт от коптера (тут я пока не очень хорошо ориентируюсь). Картинка стала то замирать, то пропадать вовсе. Но вроде пока ещё держалась. И опять же, задним числом я понимаю, что мне нужно было просто подняться на мою смотровую площадку, чтобы оказаться выше деревьев и тем самым увеличить дальность сигнала. Но это уже сейчас.
А в тот момент мне показалось хорошей идеей только доехать до самого кладбища на машине, благо ехать было меньше пары минут. А заряда у коптера было ещё на 10-15 минут полёта. Ну, а оказавшись на кладбище было можно уже ориентируясь на самого себя его и посадить спокойно. Ну что в этой отличной идее могло пойти не так?
А не так пошло то, что пока мои друзья быстро везли меня с пультом в сторону кладбища - коптер всё-таки потерял сигнал от пульта. И ему бы висеть спокойно себе те две минуты на месте и он был бы спасён. Но он не мог висеть на месте - он ведь хотел каждую минуту подтверждения того, что ему не нужно совершать аварийную посадку. А поскольку он не получил в какой-то момент этого подтверждения, то он решил, что это его шанс отлично приземлиться.
И да, потом мне уже рассказывали, что я мог хотя бы попытаться выставить его где-то над дорогой, чтобы он совершил свою аварийную посадку на асфальт. Но и эта мысль меня не посетила - я ж не собирался его сажать, пока не подъеду к нему?
Наверное, мне бы могла помочь и глушилка из предыдущей части рассказа. Но я её не включил, поскольку мне и в голову не пришло, что она сгодится в этот раз.
В момент моего прибытия на кладбище сигнал пульта с коптером восстановился. На экране было много листвы, веток и заваленный горизонт. Камера не слушалась. GPS-сигнал на коптере отсутствовал. Он был где-то в лесу.
Немного повозившись с пультом, я смог найти функцию "Find my drone", где была команда для него "пищать и светиться". Но кладбище большое, леса вокруг него было много, а пищать он явно мог не очень громко. И мы втроём отправились искать место, откуда можно было бы услышать его писк.
Ситуация осложнялась ещё и тем, что заряда аккумулятора оставалось 35% и цифра уменьшалась почти на глазах. Это было странно - он никуда не летел, но через 5-10 минут поисков уже было 29% заряда. Предположу, что много энергии уходило на связь с пультом.
Но через 10 минут случилось чудо и я услышал его писк. Немного плутания по бурелому кладбища - и я нашёл его! Он висел на дереве на высоте трёх метров от земли. Пищал и светился.
Но вот незадача... Дерево, на котором он висел, было не на территории кладбища, а немного за забором. Ну может метрах в 12. Вот только за забором начинался резкий обрыв вниз. Сложно сказать, какой там был уклон, но было очевидно, что подняться по такому склону практически невозможно. Спуститься теоретически можно, но ситуация осложнялась тем, что дело было после дождя и грунт был размокший и было чудовищно скользко даже на горизонтальной поверхности, не говоря уже об очень крутом склоне. Ну и при ближайшем рассмотрении выяснилось, что коптер висит не на 3 метрах от земли, а метрах на двадцати от земли под деревом.
Мои друзья смогли добраться до дерева. Кто-то по обходному маршруту, кто-то сползая по скользкому отвесному склону... Но сильно это ситуацию не изменило - дерево было тонким только на высоте коптера, а внизу это было нормальное, массивное дерево, которое вообще не сильно хотело раскачиваться под ударами и возвращать нам коптер.
А я остался у забора в попытках сбить коптер, кидая в него какие-то обломки веток. Выглядело относительно перспективно, при условии, что от меня до него было 10-12 метров. Но моя чудовищная ловкость потребовала 15-20 попыток, пока я приноровился хотя бы приблизительно попадать в нужное место. И после второго удачного попадания коптер наконец отцепился от ветки и упал куда-то вниз. Но там уже были наши!
Операция по спасению была завершена. Сколько нелепых ошибок я совершил, чтобы потерять коптер, столько же везения нам и досталось, чтобы его спасти. Но это, если не считать, конечно, загубленных офисных велюровых туфель, в которых были мои помощники. Возможно, что эти туфли стоили больше, чем сам коптер.
А вот сам "Непотопляемый" отделался лёгким испугом. Из проблем, которые его настигли: он слегка испачкался и сломал себе пару лопастей. Ещё было похоже, что сломался подвес камеры, но, когда мы убрали большую часть грязи, всё стало нормально.
Обиднее всего в этой части истории, что не осталось ни одной фотографии. Все были очень заняты.
Думаю, на этом данная история будет закончена до следующего года. Убираю обоих "Непотопляемых" на склад. Будут ждать следующей осени для очередного яркого рывка.
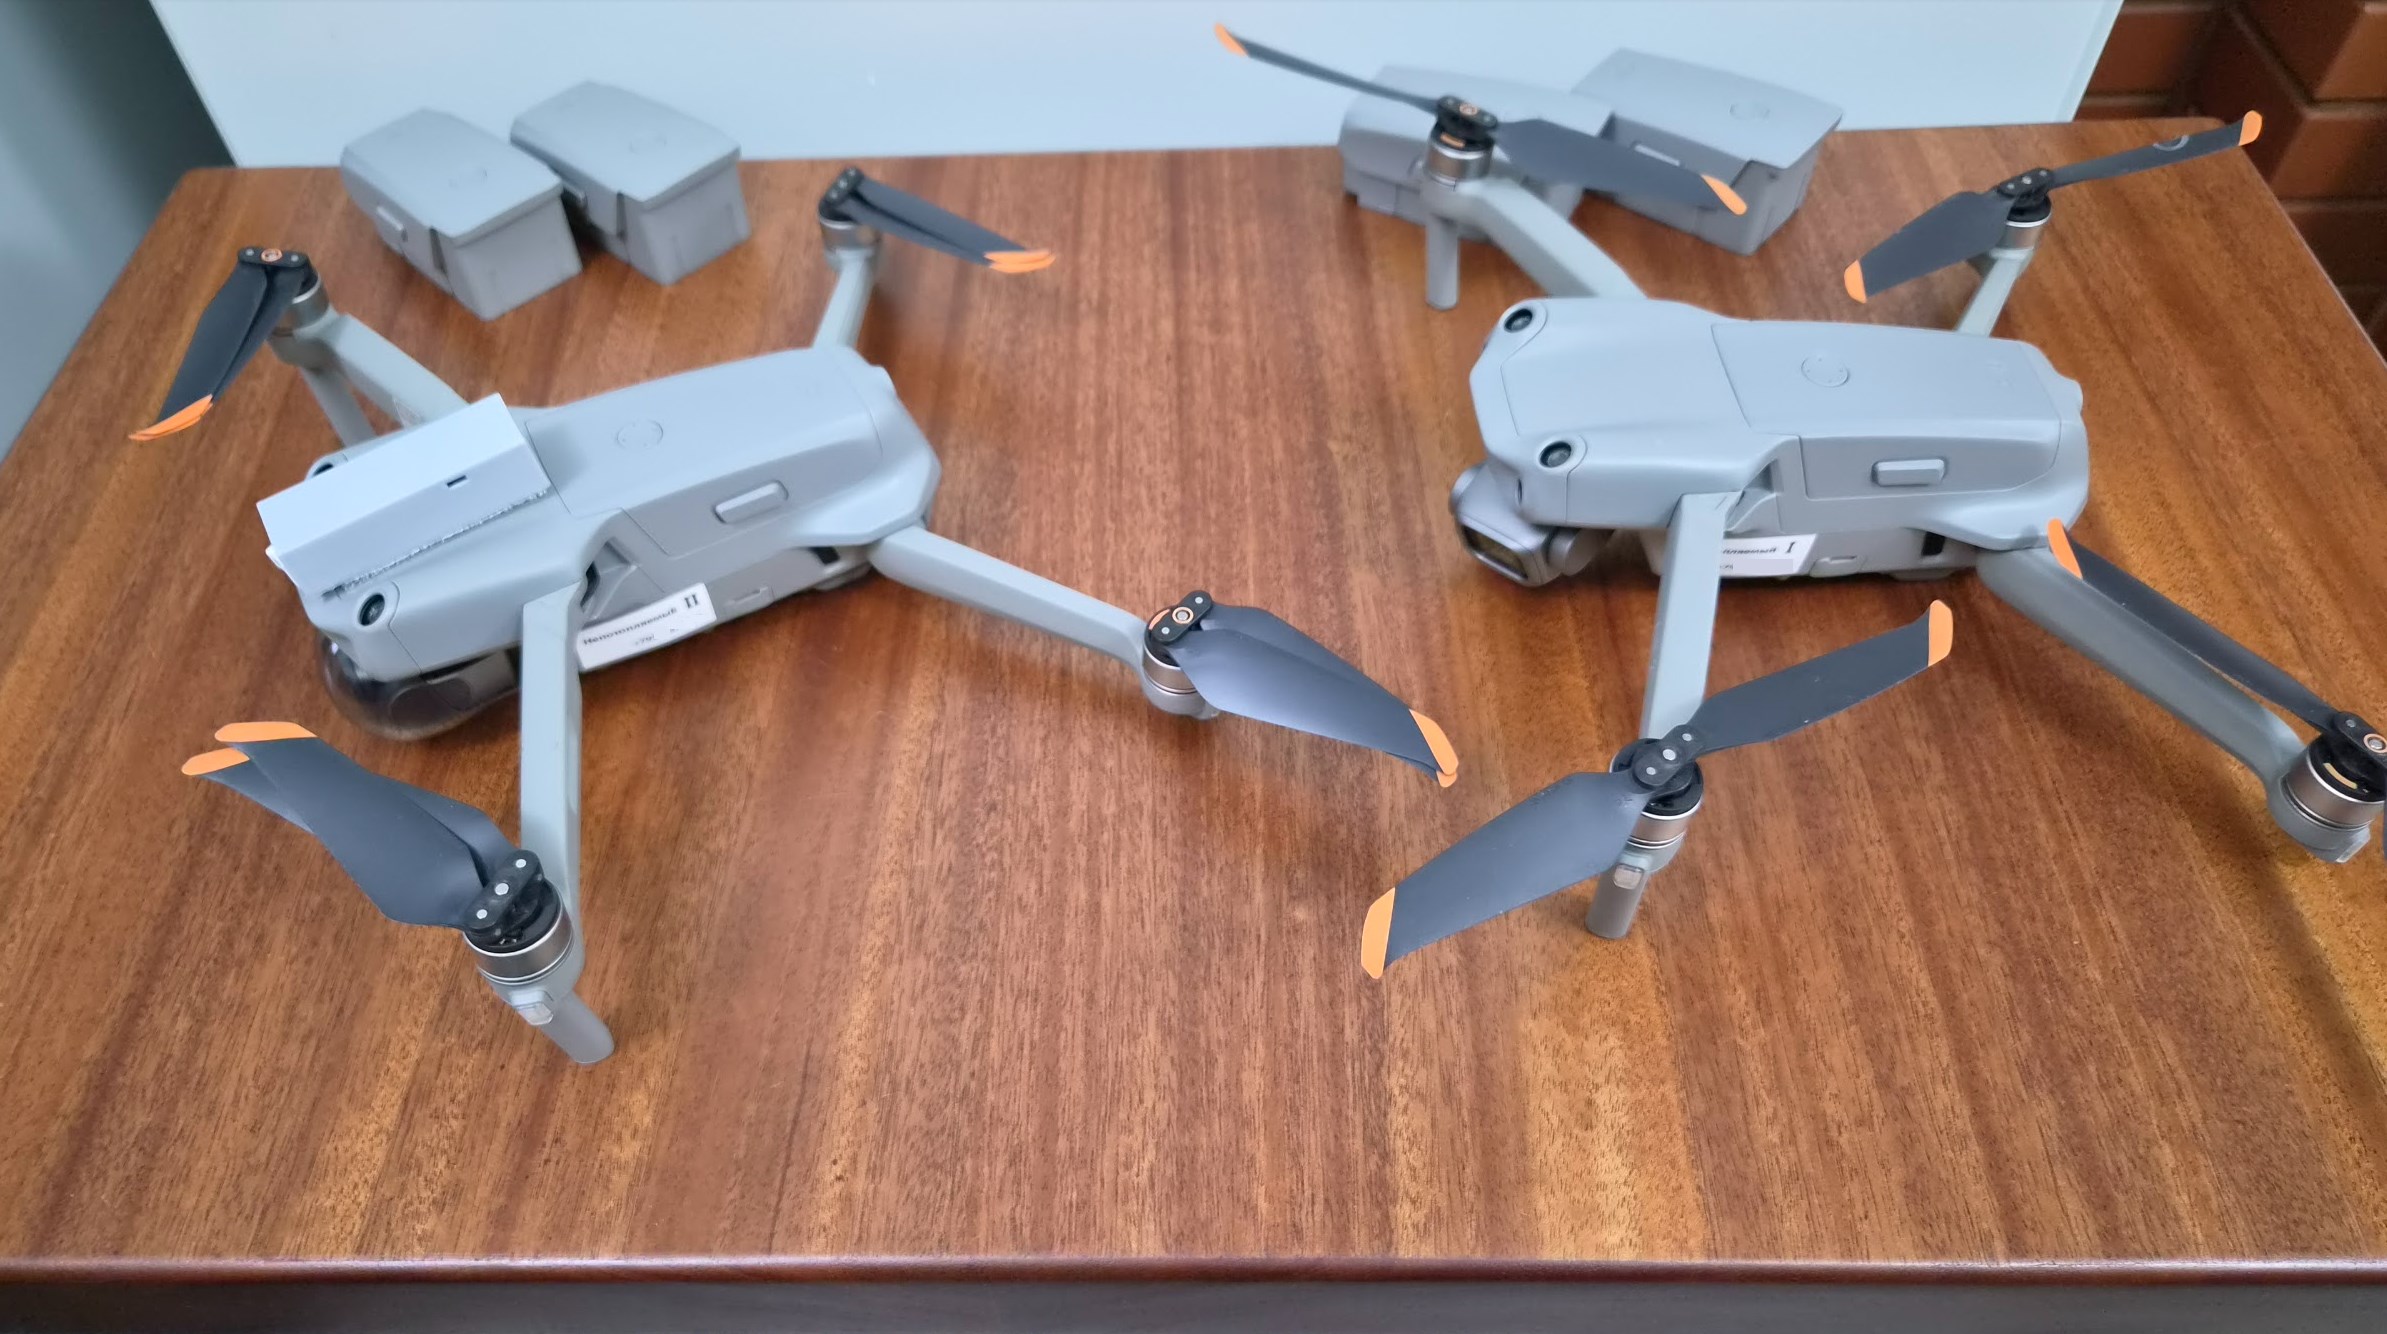
Перед тем как завершить сезон подумалось мне, что было бы неплохо как-то заранее подготовиться к следующему сезону. А точнее, попалось мне на авито куча объявлений о тюнинге коптеров DJI.
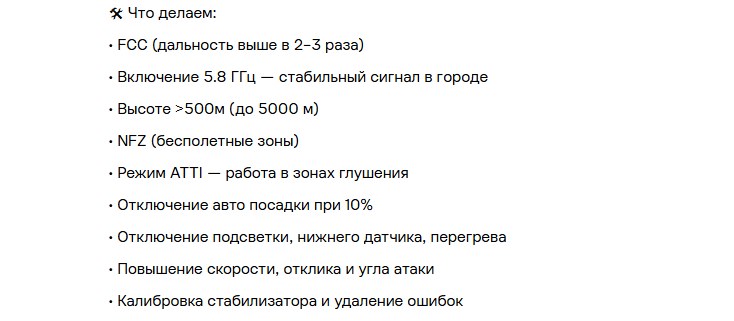
Звучало заманчиво. ChatGPT сказал, что часть данного функционала вроде как есть в приложении "Drone Tweaks — FCC mod for DJI Fly for Android". Но приложение платное - "26,99 € за лицензию на 12 месяцев". Не сказать, чтобы дорого, но было интересно что же за странный бизнес у людей на авито и как они это делают.
Попробовал пообщаться с продавцом на авито. Тот сказал, что ничего прошивать на коптере не нужно. Просто удаляем приложение "DJI Fly" и ставим то приложение, которое он выдаст. За услуги хочет 5000р. Я решил попробовать и посмотреть чем же это закончится.
В целом, есть подозрение, что мне продали просто взломанный "Drone Tweaks". Потому что уж слишком все нюансы совпадают с тем, что обещал мне ChatGPT. И даже когда я пытался выяснить непонятные мне особенности - ChatGPT знал на них ответы... Неожиданный бизнес на авито. Ну... Бывает.
Никакой привязки к телефону, кстати, нет. Просто приложение.
Что по итогу...
Да, выглядит так, как будто FCC включился. FCC - увеличение мощности передатчика (передатчиков?) с 20 до 26dBm. Где-то в 4 раза. На 5.8GHz - в 16 раз. Это цифры мощности. А по дальности ИИ обещает увеличение соответственно в 2 раза на 2.4ghz и в 4 раза на 5.8ghz.
Да, появилась возможность включить/выключить GPS. Выглядит так, как будто глушилка больше не нужна. Коптер показывает, что спутники он видит. Но все они красные. То есть он их видит, но не воспринимает.
Что с бесполётными зонами - непонятно. Но "продавец" (если его можно так назвать) клянётся, что тоже всё будет нормально.
Подсветка стала отключаться! Так себе достижение, но факт.
Трудно сказать, хорошее приобретение или нет. Но когда-нибудь придёт время проверить это в реальности.